
Optimal Trajectories via Generative Diffusion with Formal Guarantees for Drone Kinetic Intercept
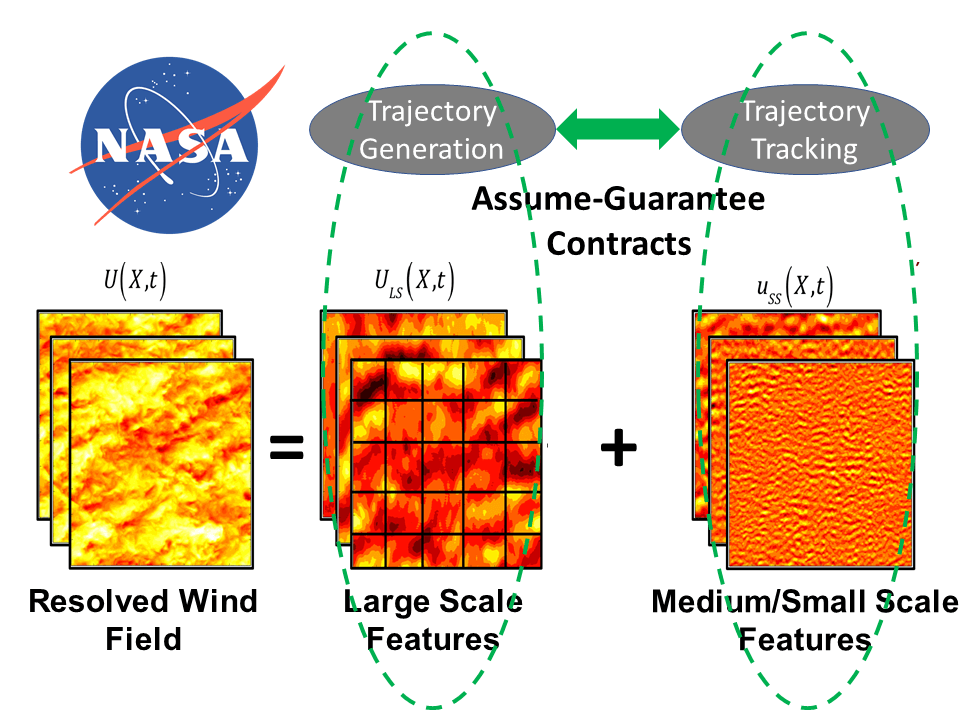
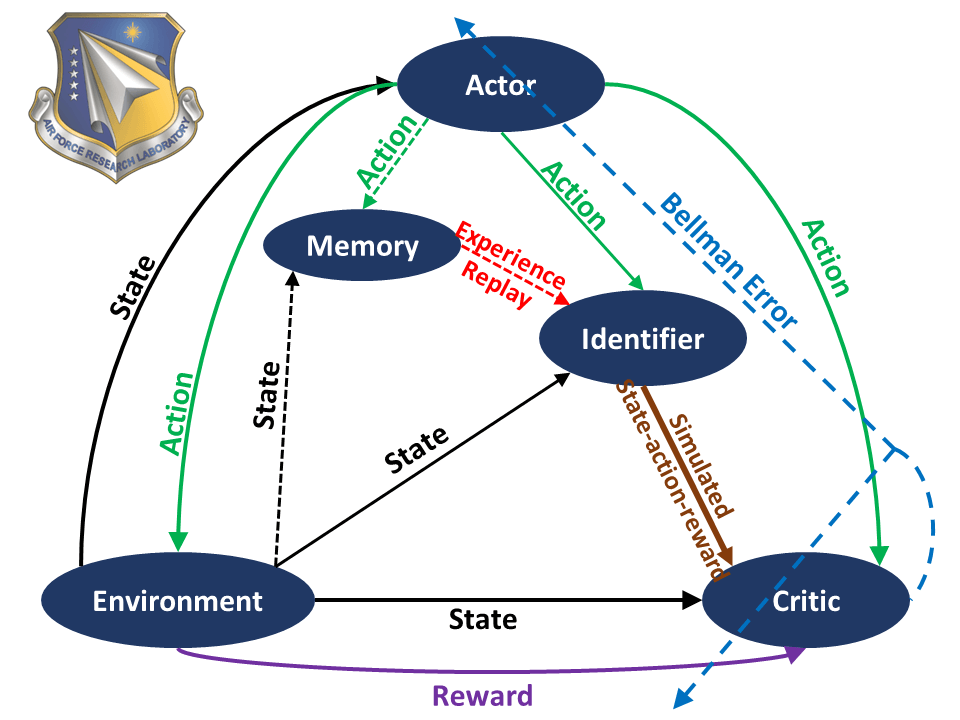
This project establishes a control-theoretic generative capability for trajectory generation in drone kinetic interception scenarios.
Sandia 2026-LDRD-SUPN (ongoing)
Details and publications